气动柔性夹具 智能柔性工装如何实现多形状多尺寸工件的高效夹持
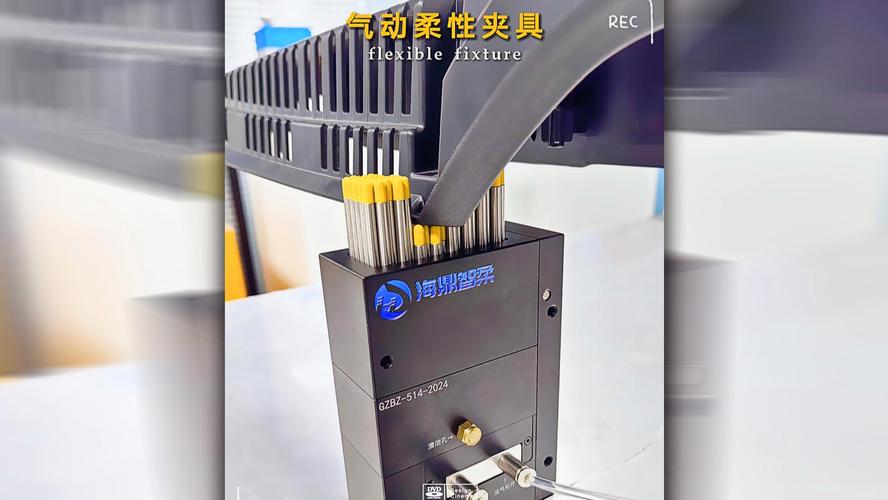
在现代制造业向多品种、小批量、柔性化生产转型的背景下,传统专用夹具因“一物一夹”的刚性设计,已难以满足快速换产和复杂工件夹持的需求。气动柔性夹具作为智能柔性工装的核心代表,凭借可编程气压控制与柔性接触单元,能够自适应夹持多种形状和尺寸的工件,成为工装治具领域的重要突破。
一、什么是气动柔性夹具?
气动柔性夹具是一种以压缩空气为动力源,通过柔性气囊、气动肌腱、多指关节或阵列式气动单元等结构,实现对工件自适应包覆或柔性接触的夹持装置。与传统刚性卡爪不同,它的夹持面具有可变形能力,可根据工件轮廓自动调整接触形态。
作为智能柔性工装的一部分,气动柔性夹具通常集成压力传感器、位置反馈和PLC/工业PC控制,可快速切换夹持模式,兼容不同材质(金属、塑料、玻璃、复合材料)和表面质量要求各异的工件。配套的工装治具系统则包括快换基板、定位模块和柔性支撑组件,使整套方案即插即用。
二、为什么需要可夹持多种形状和尺寸的工件能力?
传统工装治具面临三大痛点:
- 品种切换慢:每更换一种工件,需重新设计制造夹具,停机时间长。
- 异形件易损伤:薄壁、曲面、易碎工件在刚性夹持下易变形或破裂。
- 库存成本高:专用夹具数量多,仓储与管理成本居高不下。
气动柔性夹具通过“以柔克刚”的策略,用同一套工装治具适配不同形状(圆柱、棱柱、不规则曲面)和尺寸(小至毫米级,大至米级)的工件,显著提升产线柔性与设备利用率。
三、核心技术原理
1. 气动柔性驱动单元
- 气囊式:充气后膨胀,均匀贴合工件外侧或内侧,可用于夹持易碎件。
- 气动肌腱(人工肌肉):通气收缩产生拉力,实现对杆类、管类零件的柔性抓取。
- 多指柔性手爪:每个手指独立气控,实现自适应包络抓取。
2. 力-位混合控制
通过比例阀调节气压,实时控制夹持力(几牛至数千牛);同时借助位移传感器监测手指或气囊的变形量,保证重复定位精度(一般可达±0.05mm~±0.1mm)。
3. 模块化快换与智能化集成
工装治具底面采用标准快换接口(如零点定位系统),气路与电气接口自动对接。智能控制器内置工艺数据库,切换产品时直接调用预存参数即可完成设置。
四、典型应用场景
| 行业 | 夹持对象 | 柔性夹具价值 |
|------|----------|----------------|
| 3C电子 | 手机中框、玻璃盖板、电路板 | 避免划伤,适应不同型号 |
| 汽车零部件 | 排气管、内饰件、异形支架 | 适应曲面,减少专用工装 |
| 航空航天 | 碳纤维蒙皮、薄壁结构件 | 低应力夹持,防止分层 |
| 医疗器械 | 手术器械、植入物 | 洁净兼容,无损夹持 |
| 物流分拣 | 纸箱、软包、异形包裹 | 快速适应不同尺寸 |
五、如何选择与使用气动柔性夹具系统
选型要点:
- 工件范围:尺寸跨度、重量、材质、表面要求。
- 夹持力需求:从轻柔(如玻璃)到重载(如铸件)。
- 工作节拍:越快节拍越需要高压响应和快速阀。
- 环境条件:温度、湿度、洁净度、防爆要求。
使用建议:
- 先通过小批量试验确定夹持压力与接触位置。
- 在工装治具上保留机械限位与安全自锁,防止断气失力。
- 定期检查气囊/肌腱老化,建议建立预防性维护计划。
- 利用智能控制器的数据记录功能,持续优化夹持参数。
六、发展趋势
- 集成触觉传感:实时检测夹持状态与工件偏移,闭环控制。
- 与协作机器人融合:作为机器人末端柔性手爪,实现抓取-装配一体化。
- 数字孪生工装:在虚拟环境中验证夹具适应性,缩短换产时间。
- 绿色节能:低压气动设计与按需供气,降低能耗。
##
气动柔性夹具将“柔性”从概念落地为可编程、可重构的工业能力。作为智能柔性工装和工装治具的高级形态,它正帮助制造企业以更低的成本、更高的效率应对多形状多尺寸工件的夹持挑战。对于追求柔性自动化升级的工厂而言,评估并引入气动柔性夹具,已不是“要不要做”的选择题,而是“何时开始”的时间题。
如若转载,请注明出处:http://www.xfsauto.com/product/44.html
更新时间:2026-10-28 03:55:08